01
6 serbestlik derecesi
Fossen/SNAME biçiminde katı cisim. Tanklar dolup boşaldıkça kütle ve ağırlık merkezi her adımda güncellenir.
M·ν̇ + C(ν)ν + D(ν)ν + g(η) = τ
Denizaltıları, AUV'leri ve ROV'ları fiziğe dayalı, belirlenimci bir benzetimde sınar. Aynı senaryo her çalıştırmada bit düzeyinde aynı sonucu verir. Her komut aynı güvenlik kilidinden geçer: operatörün, otopilotun ve yapay zekâ ajanının.
Emirler, raporlar ve puan, kavramsal SUBOFF gövdesiyle kaydedilmiş bir mürettebat oturumundan. Aradaki eğriler bu sayfada temsilî çizildi.
Mürettebat modunda komutan sizsiniz. Dalış ve Trim ile Balast ve Hava istasyonlarında ajanlar, gerisinde otomasyon. Emir çekirdekteki belirlenimci TR/EN dilbilgisinden geçer. Anlaşılmazsa ekip «Tekrar edin» der; güvenlik kilidinin ötesindeyse «Yapamıyorum». Açık demoda dilbilgisinin bilmediği cümleyi Claude okur; okuduğu emri çekirdek denetler ve emir sizin onayınızı bekler. Model tekneyi kumanda etmez.
Bu kutu sayfada çalışan küçük bir canlandırma; cümle kalıpları çekirdekten. Konsolda emir çekirdekte çözülür, ajan becerisiyle yürütülür, fizik raporlar, her aşama günlüğe geçer.
Referans otopilot, kavramsal bir denizaltı ve REMUS 100 üzerinde: 0,8 m/s'ye kadar akıntı, iki termoklin, dört arıza, tohumlu örnekleme. Tek komut, sekiz çekirdekte yaklaşık 1,4 saniye ve otomatik HTML/PDF rapor. Aşağıdaki hücreler gerçek koşunun satırları.
Bir hücreye tıklayın: senaryo, ölçütler ve yeniden üretme komutu.
Sıkışan kıç dümeni, kavramsal denizaltının dikey düzlemdeki tek dengeleyicisini götürür: hızda tekne yunuslamada kararsızdır, dümen yukarıda sıkışmışken bile dalabilir.
İtki kaybından sonra denizaltı, kıç dümenlerinin etkili olduğu hızın (~2 m/s) altına düşer ve derinliği tutamaz; REMUS 100 14 durumun 13'ünde tutar.
Güvenlik kilidi komutları kırpar ama sıkışmış dümeni durduramaz: aşağıda sıkışan dümenle araç, kilidin derinlik sınırını tek bir kırpılmış komut olmadan geçer.
Çekirdek, durumun bit desenlerinden bir özet çıkarır. Matematik fonksiyonları platformdan bağımsız kütüphaneden gelir, adımın içinde paralel toplama yoktur. Böylece macOS'ta, Linux'ta, tarayıcıda ve Python'da aynı koşu aynı özeti verir. Bulunan her hata tek komutla aynen yeniden oluşur.
Tekne termoklinde neden sıkışır, hapsolmuş hava derinde neden yüzerliği yer, üfleme neden önce baş tankından başlar? Bunlar yazılmış kurallar değil; çekirdeğin denklemlerinden kendiliğinden çıkar ve testlerle kanıtlanır.
Fossen/SNAME biçiminde katı cisim. Tanklar dolup boşaldıkça kütle ve ağırlık merkezi her adımda güncellenir.
Sel açıklığından su, menfezden sıkıştırılabilir hava akışı, politropik hava bankası, hapsolmuş hava.
TEOS-10 ile derinliğe bağlı sıcaklık, tuzluluk ve yoğunluk; termoklin ve akıntı profili.
Gövde derinlikle hacim kaybeder; yüzerlik derinleştikçe azalır.
Yüzeye yakın seyirde emme kuvveti ve baş-kıç momenti, açık BB2 verisiyle.
Sabit adımlı RK4, 200 Hz; balast alt adımlı; tohumlu, taşınabilir rastgelelik.
Kurgu yok: her klip açık demodaki konsolun kaydı, aynı çekirdekten. Okuma çizgisini tutup sarabilirsiniz.
Kendi teknenizin ölçülerini girin ya da Claude'a bir cümleyle anlatın; ağırlıkları ve tankları yerleştirin. Çekirdek ağırlık-denge tablosunu, gereken katı balastı ve yerini, her derinlikte trim çizelgesini hesaplar; sonra tasarımı simülatörde farklı sular ve yüklerle daldırıp sınar. Sonucu tek bir rapor olarak alırsınız.
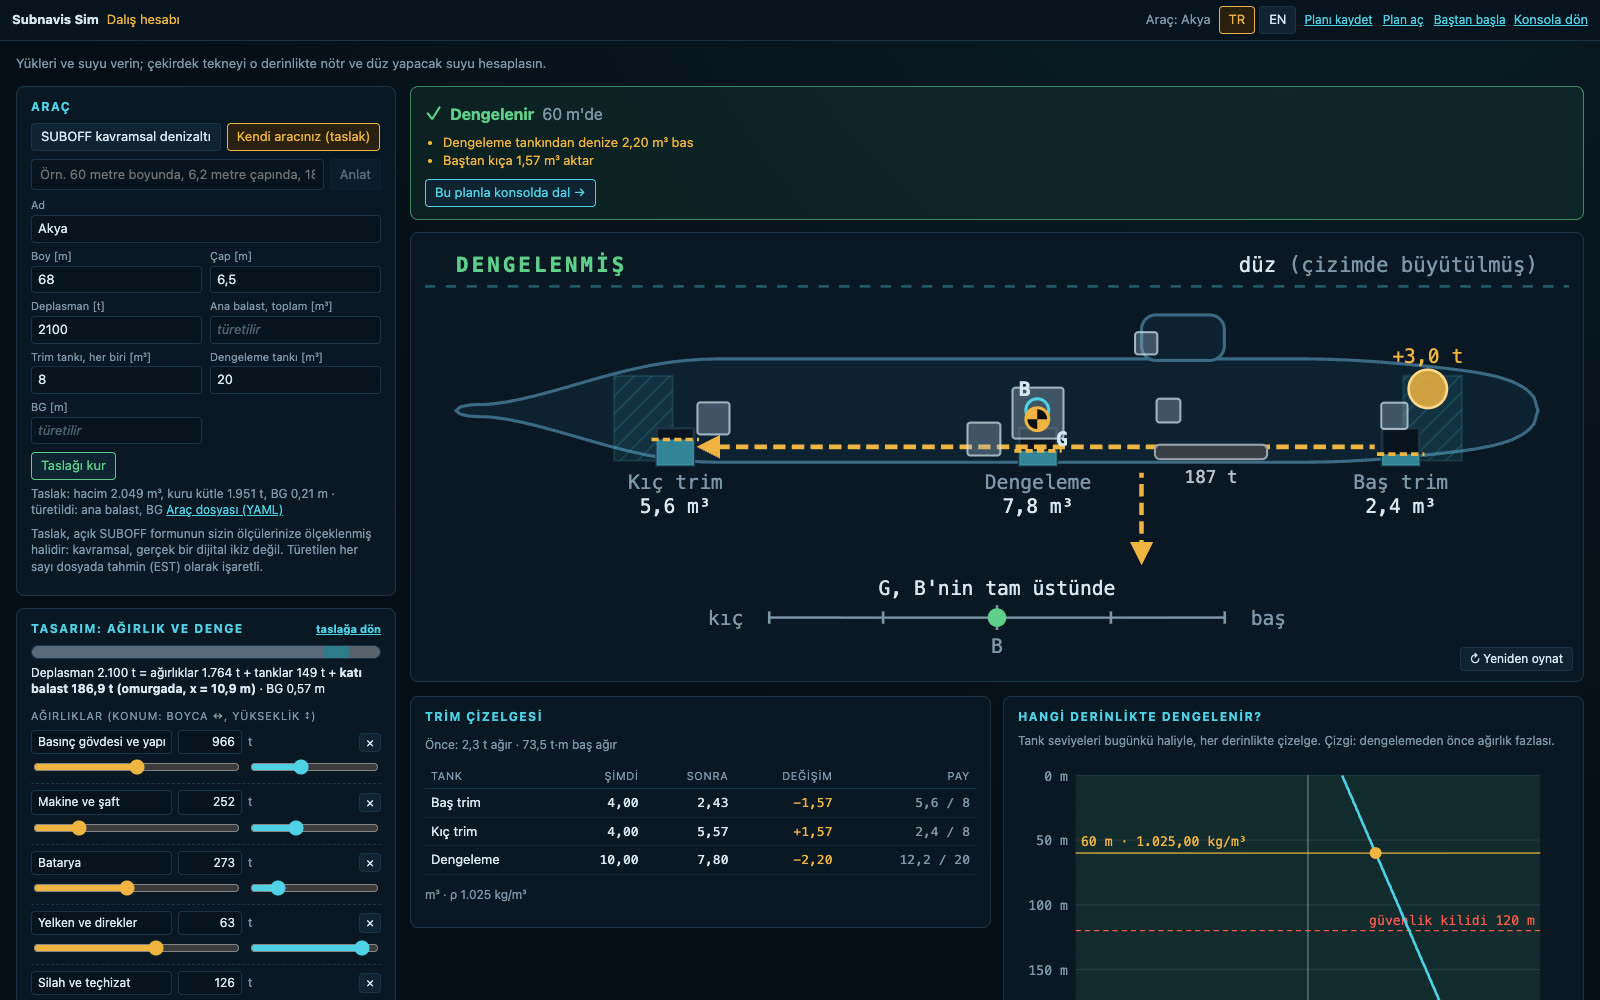
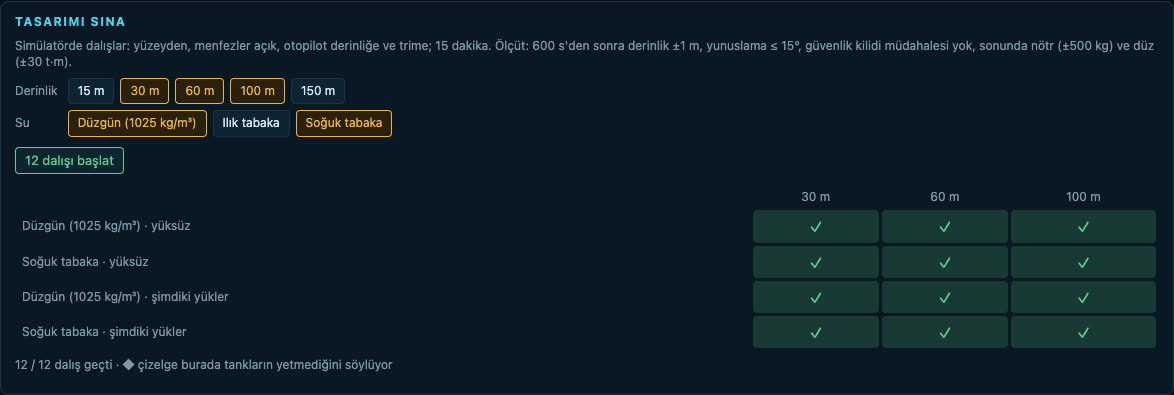
Bugün: dümen sıkışması, itici kaybı, gövde sızıntısı gibi arıza senaryoları; her koşu kayıtlı ve tekrarlanabilir. Pilotta: otonomi yazılımınız ROS 2 köprüsüyle bağlanır, ajan koşucusu onu yüzlerce senaryoda sınar.
Operatör kumandası çekirdeğin itici dağıtıcısından geçer; eğitmen arızayı istediği anda verir, geri sarar, yeniden dener.
Balast, trim, hava bankası ve gövde sıkışabilirliği denklemlerden gelir; dalışın neden olduğunu kesit görünümde görün.
Simülasyon tamamen tarayıcınızda çalışır: aynı fizik çekirdeği WebAssembly olarak. Beş görev, dalış ve seyir panelleri, 3B görünüm, eğitmenin arıza düğmeleri. «Komutan olarak dalış» görevinde emri cümleyle verirsiniz; oturumun sonunda AAR ve değerlendirme gelir. Rehberli tur klasik konsolda.
Kavramsal araçlar; gerçek bir platformun verisi yok.
Örnek eğitim raporu: başka bir oturum, puan %79 (PDF, Türkçe)Konsol geniş ekran ister; masaüstü tarayıcıda açın.
Pilot teklifi isteyinKendi aracınız ve senaryolarınızla bir pilot için bize yazın.